Projet perso · 2026
Nouveau · v1.2.0CrossArm
Collez un programme ABB RAPID, CrossArm le convertit en programme FANUC. La conversion tourne entièrement dans votre navigateur : rien n'est envoyé sur un serveur.
Le résultat apparaîtra ici.
- Les programmes générés sont une copie d'évaluation (CrossArm est sous licence BUSL-1.1) : chacun commence par un commentaire qui le dit.
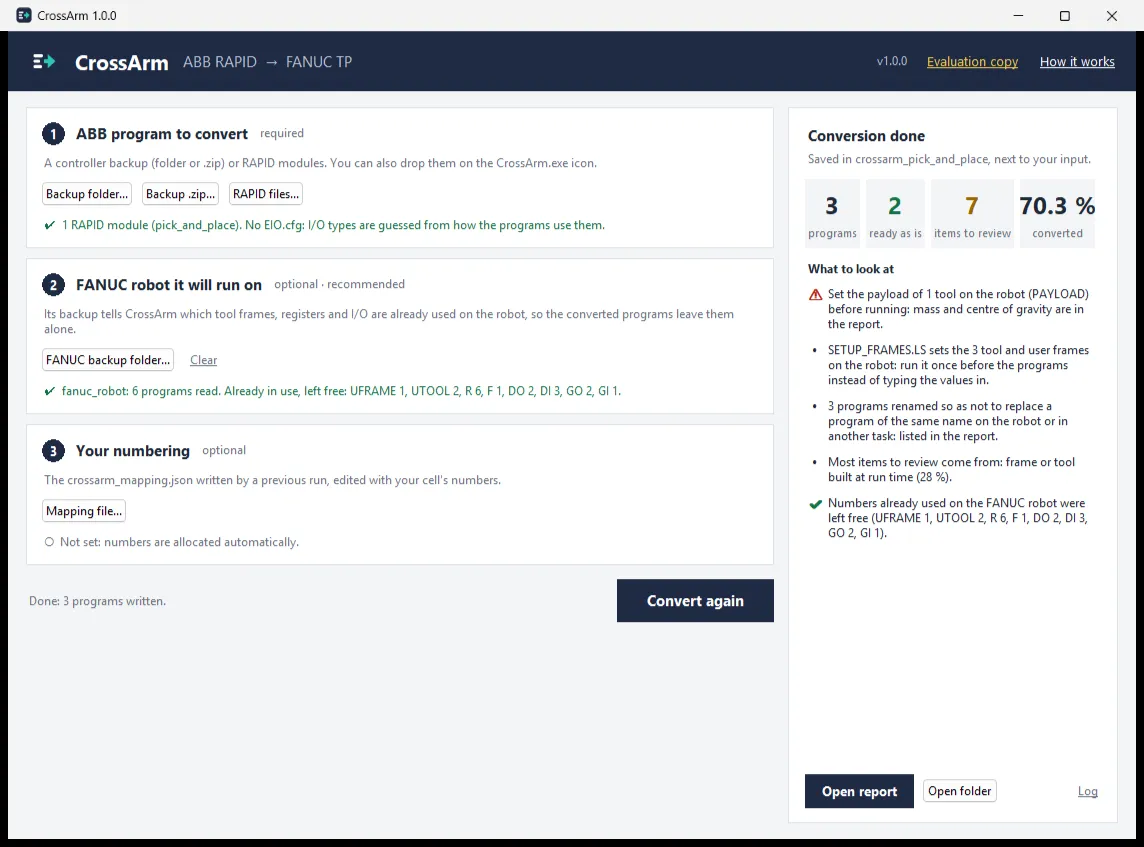
- Ici on convertit un seul module. L'application complète prend une sauvegarde RobotWare entière, la sauvegarde du robot FANUC cible, et adapte toute la numérotation.
L'application
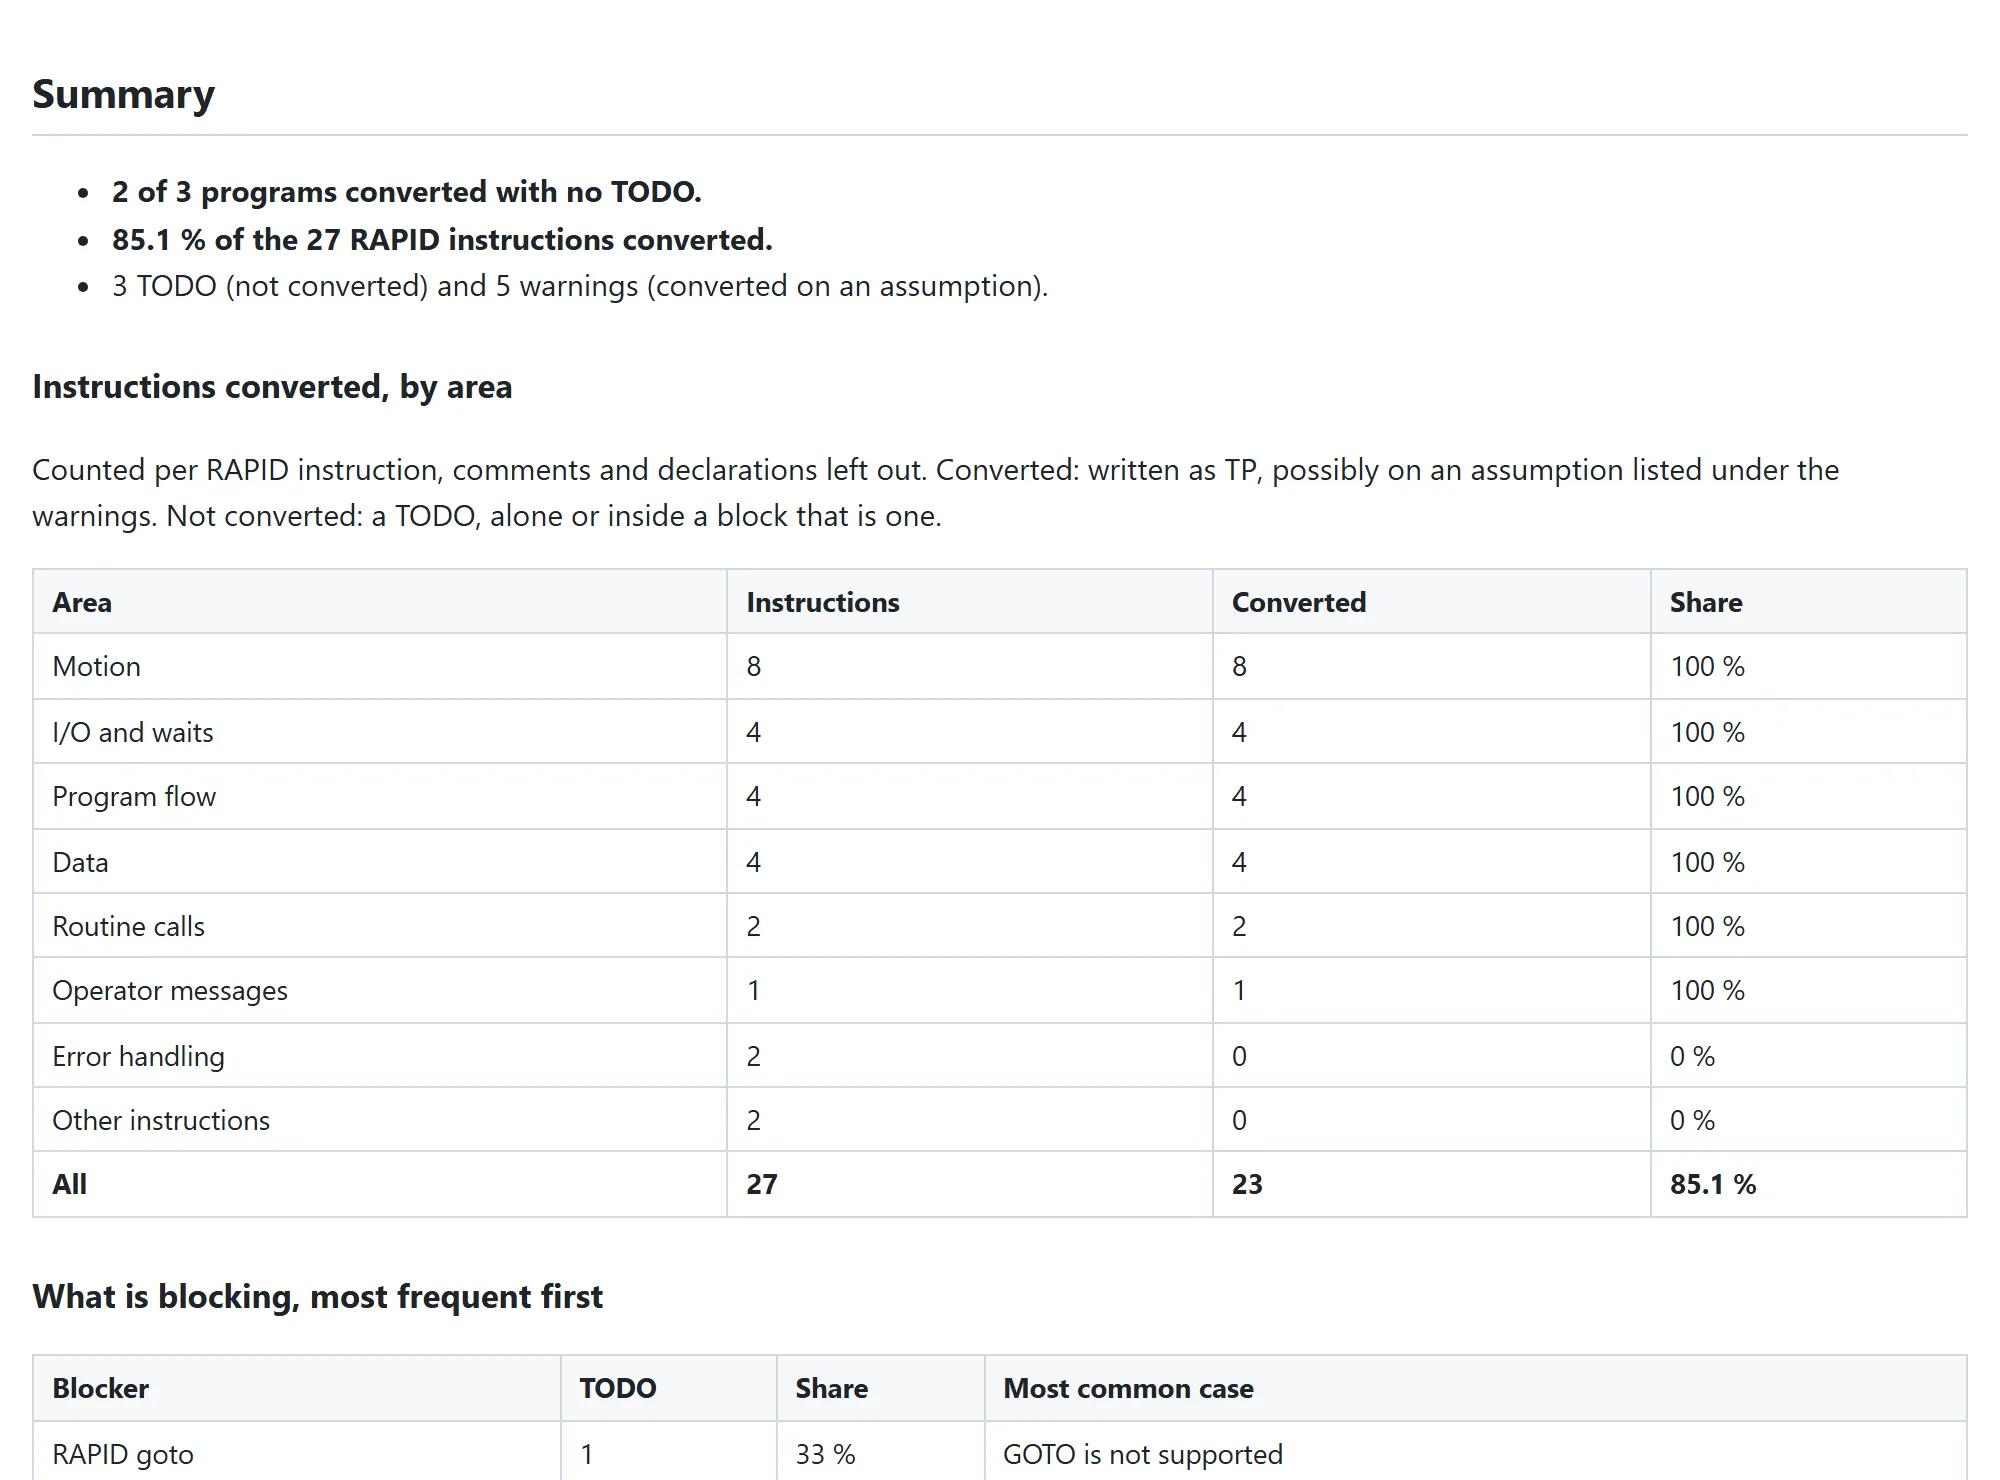
Tout nouveau, et ça avance vite
CrossArm est sorti fin septembre 2026 et je le fais évoluer régulièrement. À chaque version, de nouvelles instructions RAPID sont converties, et chacune est d'abord mesurée sur les contrôleurs ABB et FANUC avant d'être écrite.
Versions
Les interruptions et leurs routines TRAP en moniteurs de condition FANUC, les records, outils et repères passés aux routines, et les points calculés en cours de palettisation.
- v1.1.029 septembre 2026
Plus de RAPID converti : TEST, impulsions, horloges, sorties analogiques, charges, et tableaux indexés à l’exécution.
- v1.0.028 septembre 2026
Première version publique. Chaque différence entre les deux marques mesurée sur un ABB IRB 6700 dans RobotStudio et trois robots FANUC dans ROBOGUIDE.